
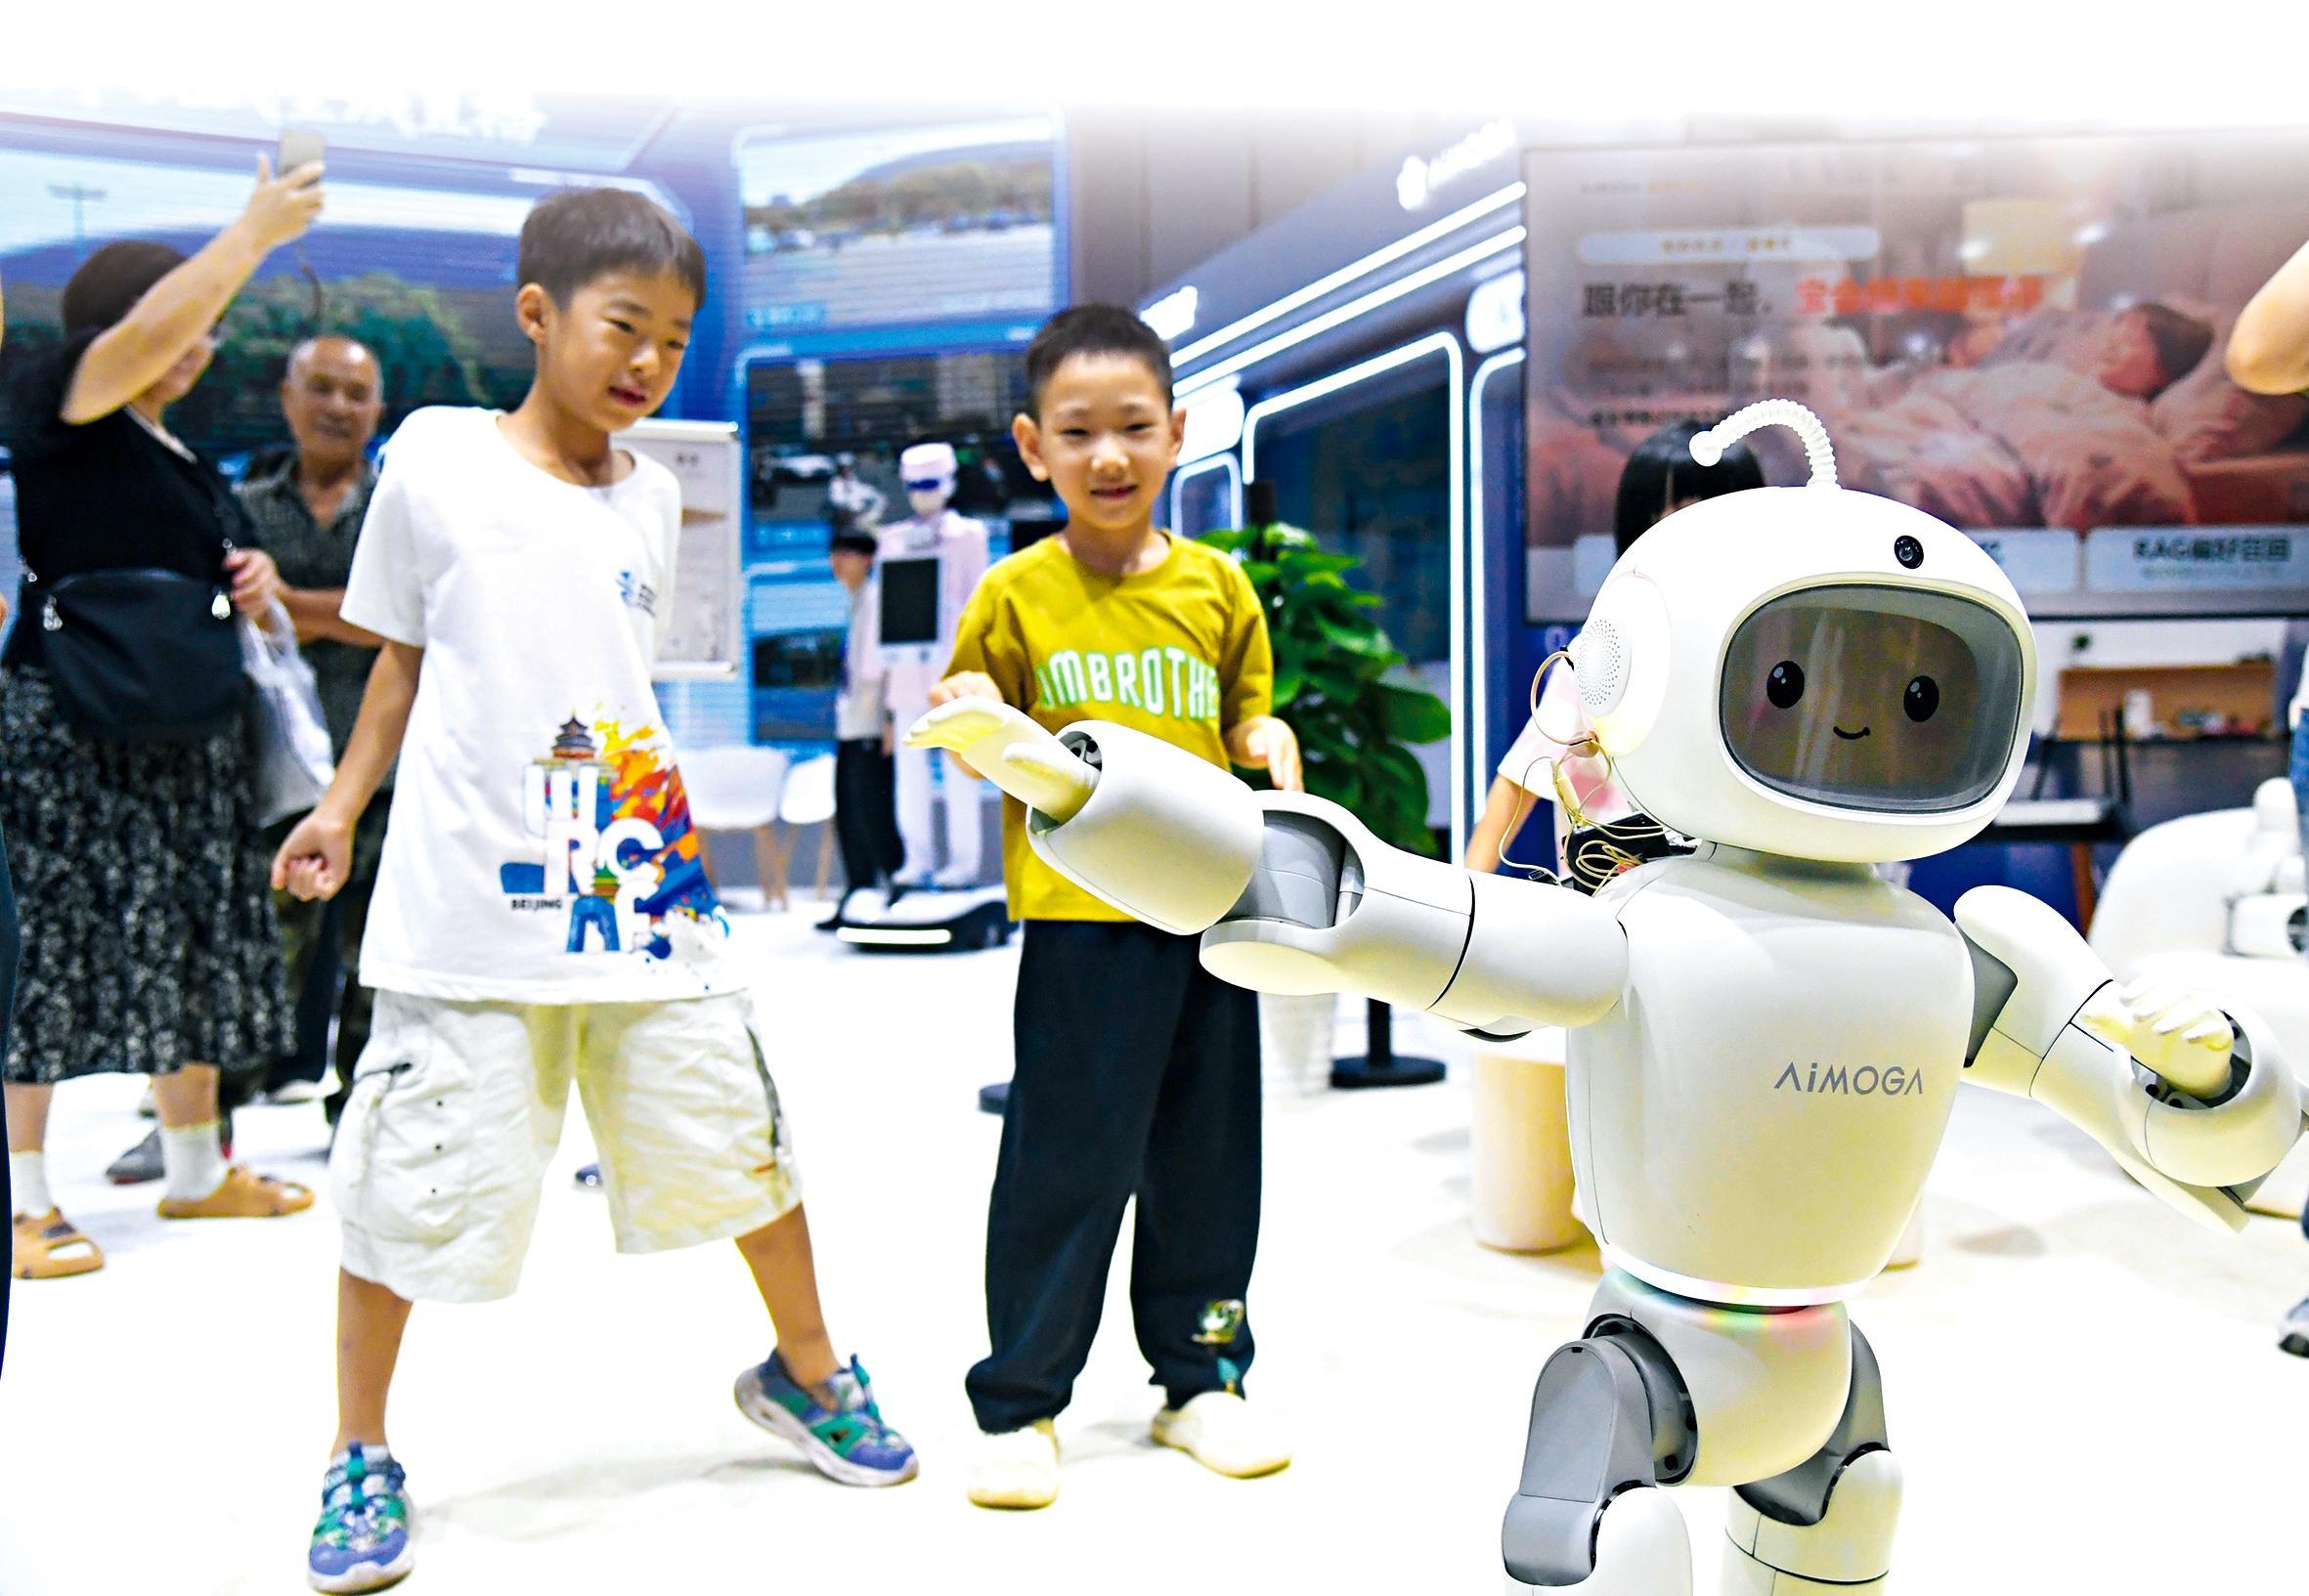
近来,人形机器人领域相当热闹——有厂商将价格“打”到了2万元人民币以内,并高呼“人形机器人已走向iPhone时刻”;见惯了人形机器人“炫技”的公众,更关心它们何时能真正走进日常生活;与此同时,“人形机器人第一股”宇树科技上市首日上涨后便迎来持续暴跌,产业界也开始全面质疑各厂商产品交付数据……一度被看好的人形机器人规模化落地,卡壳了?
==============================
人形机器人落地难在哪
天眼查数据显示,今年我国人形机器人和具身智能相关企业新增约309家;2026年上半年具身智能赛道融资总额突破900亿元……
但一个尴尬的现实也摆在面前:今年我国人形机器人累计交付约1.5万台,市场规模仅20余亿元。
“Demo(演示)是真炫,落地也是真难。”10月14日,赛智产业研究院院长赵刚接受科普时报记者采访时说,许多人形机器人在特定条件下能完成表演,但进入工厂、仓库等真实场景后,在可靠性、成本和人效比上,痛点依旧。
关于人形机器人的规模化落地,赵刚认为还有多道明显的坎——首先是它的“大脑”不够聪明,在预设环境中表现尚可,一进入现实场景就容易出错;其次硬件短板明显,核心部件成本高,关节、机械手的精细操作能力有限,长时间工作稳定性欠佳;三是量产难度大,行业缺少统一制造与安全标准,很难保证产品性能一致,采购、维护成本太高。
此外,还有一个很容易被忽略的问题:机器人感知世界大多靠视觉,而视觉技术有着天然的边界——机器人可以回答“这是什么”,却不知道“拿取的力度对不对”。
触觉或将带来意外惊喜
“人形机器人‘看得见’不等同于‘懂万物’。”全国机器人标准化技术委员会委员赵勇认为,视觉可以帮助机器人观测、识别周遭事物,却无法感知物体的物理属性,作业时就极易出错,这也是它们难以普及的核心痛点。
今年6月,华裔人工智能科学家李飞飞团队的测试数据显示,搭载高频触觉反馈的机器人,完成翻书页、拿鸡蛋、挤牙膏等精细任务的成功率达65%,比纯视觉方案提升了30%。
不过,触觉传感器一直难以规模化普及,核心瓶颈是响应速度不足。传统视触觉传感器受限于帧式相机,采样率低、数据量大、延迟高,面对毫秒级接触动态力不从心。
9月初,国内具身智能企业知行具身发布的下一代视触觉传感器Imprint X引发产业广泛关注。它采用自研微型事件相机模组和神经拟态架构,延迟低至1毫秒,帧率超过1000赫兹——相当于机器人的触觉神经反应速度。目前,这款传感器已进入多家3C制造企业产线开展落地验证。
当然,触觉并不是“万能药”——触觉数据必须通过真实物理交互产生,采集门槛和成本都不低。“不过行业方向已经明确,人形机器人的模型研发正在将触觉感知深度整合到现有的模型架构中,通过视觉-触觉-语言-动作(VTLA)模型,让机器人既‘看得见、听得懂’,也‘摸得到、做得精’。”赵刚说。
人形未必是机器人最优解
公众对人形机器人的期待,大概率是一款既能进工厂也能进家庭的硅基人形机器,但在现实中,机器人一定要长成人的样子吗?
“还真不一定!”赵刚表示,针对现实中的各种特定任务,机器人其实早就动起来了——协作机器人、自主移动机器人、AI无人机、四足机器人,已经从“脏、闷、危”等工种切入,覆盖商业、工业和国防等场景。
产业一直追求人形,无外乎两条逻辑:一是人类世界围绕人的身体构建:楼梯、门、工具、工作台、生产线,都按人的尺度设计,人形机器人能直接进入现有环境,不必改造基础设施。二是通用人形机器人能成为多任务平台:同一台机器人搬运、操作工具、巡检,能覆盖多种场景。
“但只要任务和环境明确,专用机器人往往更快、更便宜、更安全。”赵刚坦言,机器人形态的选择,终究得由具体场景决定。
人形并非当前机器人的最优解,也不应成为其落地的障碍。关于机器人产业未来的发展方向,中国机电一体化技术应用协会会长曲道奎在第九届中国机器人峰会上的发言直指要害:“从资本狂欢走向价值兑现、从实验室演示走向规模化应用,是机器人行业必须共同跨越的关口。”
==============================
人形机器人是这样“学习”的
人形机器人学干活,和小孩学技能其实有几分相似——都要经历“看别人做、自己试错、慢慢琢磨”的过程。
第一步是“看”。最直接的方法是模仿学习。操作员穿上动作捕捉设备,像拍360度写真一样记录下手臂摆动幅度、关节弯曲角度甚至脚掌落地的力度,生成一套“动作宝典”。机器人通过深度学习,把这些数据翻译成自己能理解的代码语言,逐帧复刻人类动作。
第二步是“练”。光会模仿还不够,机器人得进“特训营”——虚拟仿真平台。在这里开启“自虐式”训练,同一个动作重复成百上千次。每完成一次,系统就给个“分数”:速度快了加分,摔倒了扣分。通过强化学习让机器人不断试错调整自己的运动参数,在大量尝试中摸索出最优策略。
第三步是“想”。前沿方向是给机器人建一个“内心的物理引擎”——世界模型。简单说,就是机器人能在脑子里预演“用多大力气鸡蛋不会碎”,不必反复实操试错,就能通过“思考”直接挑选最优方案执行。
目前,这项技术正在努力走出实验室。